형상기억합금
형상기억합금 인공근육의 원리
SMA가 근육처럼 움직이는 이유
형상기억합금(SMA)은 변형된 뒤에도 가열하면 원래 형태로 돌아가는 금속입니다. 이 성질을 이용하면 전기로 제어하는 인공근육을 만들 수 있습니다. 이 글에서는 형상기억합금이 왜 수축하는지, 와이어에서 코일로, 코일에서 옷감으로 이어지는 구조가 무엇을 해결했는지 설명합니다.
한눈에 보기
형상기억합금
가열하면 원래 형태로 돌아가는 금속(NiTi)
코일 → 옷감
코일로 행정을 키우고, 직조로 면 단위 힘을 만든다
한계와 해결
발열·냉각 속도·수명. 가는 와이어로 응답 개선
응용
웨어러블 로봇, 소프트 로봇, 의료기기, 햅틱
형상기억합금이란
형상기억합금은 힘을 가해 모양을 바꿔도 일정 온도 이상으로 가열하면 원래 형태로 되돌아가는 금속입니다. 니켈과 티타늄의 합금인 니티놀(NiTi)이 가장 널리 쓰입니다.
의료용 스텐트나 안경테처럼 이미 일상에서 쓰이는 소재이기도 합니다. 인공근육으로 쓰는 것은 이 '되돌아가는 힘'을 동력으로 삼는 응용입니다.
왜 근육이 되나
형상기억합금의 되돌아가는 성질은 결정 구조가 온도에 따라 바뀌는 상변태에서 나옵니다. 낮은 온도에서는 쉽게 변형되는 구조를, 높은 온도에서는 원래 형태를 기억하는 구조를 가집니다.
온도를 올리는 방법으로 전류를 씁니다. 금속에 전류를 흘리면 저항 때문에 열이 발생하고, 그 열로 상변태가 일어나면서 수축합니다. 전류를 끊으면 주변으로 열이 빠져나가며 원래 길이로 돌아옵니다.
수축과 이완이 반복된다는 점에서 근육의 동작과 닮았습니다. 힘을 내는 방식이 근육과 같다는 뜻은 아니지만, 전기 신호로 수축을 제어할 수 있다는 점이 인공근육으로 쓰이는 이유입니다.
와이어에서 코일로
형상기억합금을 직선 와이어 그대로 쓰면 수축률이 제한됩니다. 길이 대비 몇 퍼센트 수준에 그쳐, 관절을 크게 움직이려면 아주 긴 와이어가 필요해집니다.
와이어를 코일 스프링 형태로 감으면 사정이 달라집니다. 금속 자체의 변형은 그대로지만 코일이 압축·신장되면서 훨씬 큰 길이 변화를 만들어 냅니다. 같은 재료로 훨씬 큰 행정을 얻는 셈입니다.
대신 코일로 만들면 같은 힘을 내기 위해 더 많은 재료가 필요합니다. 행정과 힘 사이의 교환 관계가 생깁니다.
코일로 감으면 같은 재료로 훨씬 큰 행정을 얻습니다.
코일에서 옷감으로
코일실 하나가 낼 수 있는 힘에는 한계가 있습니다. 여러 가닥을 묶으면 힘은 커지지만 다발이 두꺼워져 옷에 넣기 어려워집니다.
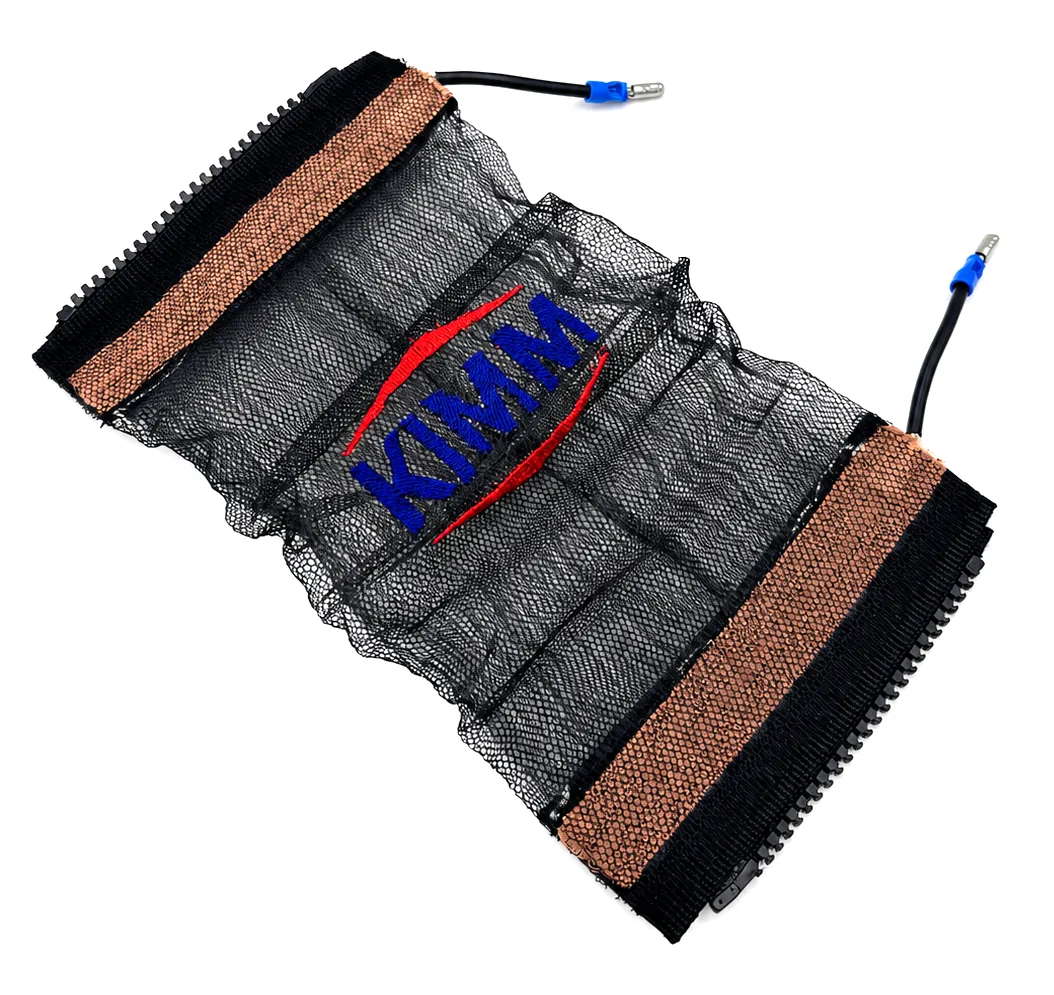
여러 코일실을 옷감처럼 직조하면 얇고 넓은 면 단위 구동기가 됩니다. 힘이 면 전체에 분산되므로 한 지점에 부담이 몰리지 않고, 두께가 얇아 의복 안에 넣을 수 있습니다.
직조된 구조는 설계된 패턴에 따라 재단·봉제할 수 있다는 점에서도 의미가 큽니다. 구동기를 부품이 아니라 원단처럼 다룰 수 있게 되기 때문입니다.
구동기를 부품이 아니라 원단처럼 다룰 수 있게 됩니다.
형태에 따른 행정 비교
- 직선 와이어길이 대비 수 % 수준
- 코일 스프링코일이 압축·신장되며 행정이 커짐
- 직조된 옷감면 단위로 힘을 분산하며 의복에 넣을 수 있음
형태에 따라 얻는 길이 변화가 어떻게 달라지는지를 보여 주는 개념 도식입니다. 막대 길이는 상대적 경향을 나타낸 것으로, 측정값이 아닙니다.
형상기억합금 와이어
SMA Wire
직경 25~40μm의 가는 형상기억합금 와이어를 사용합니다.
코일실 가공 · 직조
Coil & Weave
와이어를 코일 스프링 실로 가공한 뒤, 옷감 짜듯 직조해 넓은 면으로 구성하는 옷감형 구동기를 만듭니다.
수축 · 이완 작동
Works Like a Muscle
전류를 가하면 수축하고, 냉각·복원 과정을 거쳐 다음 동작을 준비합니다.
한계와 해결
형상기억합금 구동기의 대표적인 과제는 세 가지입니다. 구동 중 발열, 식는 데 걸리는 시간에서 오는 응답 속도, 그리고 반복 사용에 따른 수명입니다.
응답 속도는 와이어를 가늘게 만들수록 유리해집니다. 표면적 대비 부피가 줄어 열이 빠르게 오르내리기 때문입니다. 근육옷감은 직경 25~40μm 수준의 가는 와이어를 사용해 이 부분을 개선했습니다.
냉각 구조를 함께 설계하는 접근도 연구되어 왔습니다. 발열은 완전히 없앨 수 있는 성질이 아니므로, 제품에서는 의복부가 피부와 구동기 사이를 차단하도록 설계합니다.
다른 인공근육과 비교
공압 인공근육(PAM)은 공기압으로 부풀어 수축합니다. 힘과 속도에서 유리하지만 펌프·밸브·공기 라인이 함께 필요해 전체 시스템이 커집니다.
유전탄성체(DEA)는 전압을 걸면 얇아지며 늘어나는 고분자입니다. 반응이 빠르고 가볍지만 수 킬로볼트 수준의 높은 전압이 필요합니다. 이온성 고분자(IPMC)는 낮은 전압으로 구동되지만 낼 수 있는 힘이 작습니다.
형상기억합금은 구조가 단순하고 낮은 전압으로 큰 힘을 낼 수 있는 대신, 열을 매개로 하기 때문에 냉각 시간이 응답 속도를 좌우합니다. 각 방식은 우열이 아니라 서로 다른 조건에 맞습니다.
응용 분야
웨어러블 로봇이 가장 활발한 응용 분야입니다. 가볍고 부드러운 구동이 필요하며, 사람 몸에 닿는 조건에서 소음과 부피가 문제가 되기 때문입니다.
그 밖에 소프트 로봇, 의료기기, 촉감을 전달하는 햅틱 장치에서도 연구가 이어지고 있습니다. 공통점은 딱딱한 기구부를 쓰기 어려운 환경이라는 점입니다.
참고 논문
Suit-type Wearable Robot Powered by Shape-memory-alloy-based Fabric Muscle
Scientific Reports (2019)
A Novel Fabric Muscle Based on Shape Memory Alloy Springs
Soft Robotics (2019)
Fabric muscle with a cooling acceleration structure for upper limb assistance soft exosuits
Scientific Reports (2022)
자주 묻는 질문
반복 수명은 사용 조건에 크게 좌우됩니다. 얼마나 큰 변형을 주는지, 어느 온도 범위에서 구동하는지에 따라 달라지므로 단일한 숫자로 말하기 어렵습니다. 제품 단위의 반복 기준은 사용 조건과 함께 제시하는 것이 정확합니다.
직선 와이어는 길이 대비 수축률이 제한됩니다. 코일로 감으면 금속 자체의 변형은 그대로면서도 코일이 압축·신장되어 훨씬 큰 길이 변화를 얻을 수 있습니다.
기본적으로는 주변 공기로 자연 냉각됩니다. 와이어를 가늘게 만들수록 열이 빠르게 빠져나가 응답이 개선되며, 냉각을 돕는 구조를 함께 설계하는 연구도 이어져 왔습니다.